Pendants pengaturcaraan (teach pendant), dalam kata-kata ISO 10218-1, ialah unit pegang tangan yang dipautkan ke sistem kawalan, yang dengannya robot boleh diprogramkan atau digerakkan. Ia juga salah satu antara muka manusia-mesin paling kritikal keselamatan di kilang: pengendali yang membawanya melangkah masuk ke ruang terkawal keselamatan untuk menggerak secara jog, mengatur cara dan mengesahkan titik pada jarak dekat, manakala peranti pengaktifan dan henti kecemasan pada pendant ialah barisan terakhir antara lengan yang bergerak dan seseorang. Apabila pendant beralih daripada kabel tertambat kepada unit mudah alih wayarles gaya tablet, baterinya bukan lagi kemudahan tetapi menjadi sebahagian rantaian keselamatan berfungsi. Kertas pertama mengenai kuasa nikel-logam hidrida untuk pendant pengaturcaraan wayarles ini menerangkan prinsip kerja dan profil beban yang terhasil. Ia menelusuri peranti pengaktifan tiga kedudukan yang membenarkan gerakan hanya pada kedudukan tengahnya, henti kecemasan yang memerintahkan hentian terkawal, pemilih mod yang memilih pengaturcaraan kelajuan dikurangkan, dan pautan wayarles yang kehilangannya mesti memaksa keadaan selamat. Kemudian ia membedah beban elektrik: lampu latar paparan sentuh yang dominan, pemproses yang memaparkan model robot 3-D, radio wayarles dengan fasa terima dan hantar, dan — yang paling penting — litar keselamatan yang mesti kekal berkuasa dan deterministik pada setiap keadaan cas, kerana pendant yang hanya padam di tangan pekerja di dalam sel itu sendiri merupakan bahaya. Dokumentasi robot sebenar melandaskan tingkah laku keselamatan, daripada logik tiga kedudukan eksplisit pendant robot kolaboratif hingga henti kecemasan yang menanggalkan kuasa daripada penggerak sebagai peristiwa kategori henti 1.
Pentauliahan dan pengaturcaraan memerlukan manusia memasuki capaian robot dan menggerakkannya melalui kedudukan yang dikehendaki, menentukan titik laluan, melaras kelajuan dan mengesahkan laluan langkah demi langkah. ISO 10218-1 mentakrifkan pendant sebagai unit pengaturcaraan dan jog pegang tangan; ISO 10218-2 menetapkan keperluan untuk sistem robot bersepadu, termasuk aliran kerja pengaturcaraan terkawal di mana operasi automatik dihalang, mod pengaturcaraan dipilih dengan kunci dan gerakan hanya dibenarkan semasa peranti pengaktifan dipegang.
Oleh itu pendant membawa set kawalan tersendiri: paparan besar dengan antara muka jog dan pengaturcaraan, pemilih mod, butang henti kecemasan cendawan yang menonjol, dan satu atau lebih suis pengaktifan tiga kedudukan (dead-man) yang digenggam semasa jog. Pada pendant wayarles, semua ini, ditambah radio yang membawa isyarat jog dan keselamatan, mesti berjalan daripada bateri terbina sambil berkelakuan dengan kepastian peranti keselamatan berwayar.
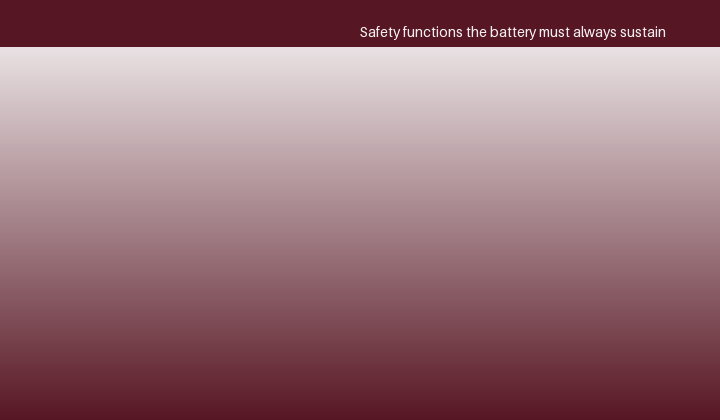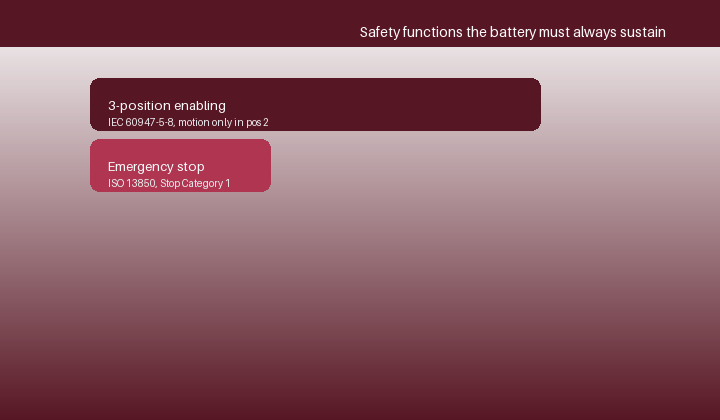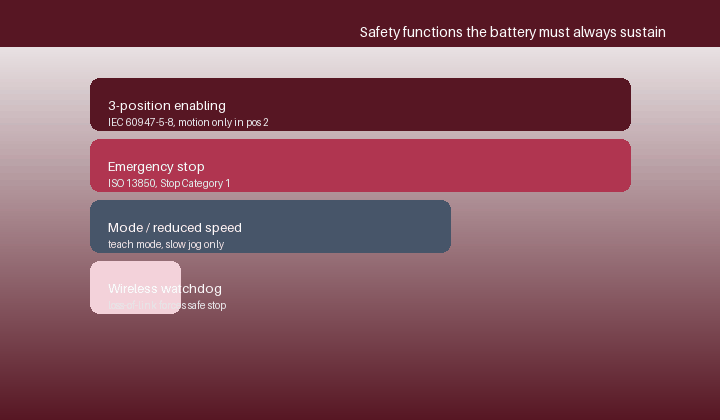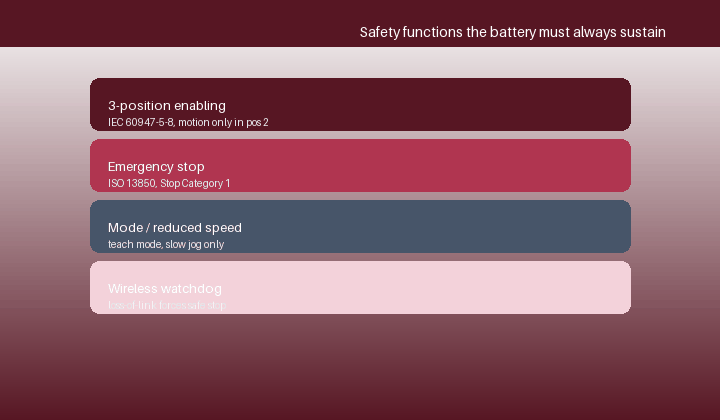
Peranti pengaktifan tiga kedudukan, yang dinyatakan untuk alat suis dalam IEC 60947-5-8 dan diperlukan oleh ISO 10218, mempunyai tiga keadaan mekanikal stabil dengan logik yang sengaja tidak intuitif: kedudukan 1, dilepaskan sepenuhnya, tidak membenarkan gerakan; kedudukan 2, kedudukan tengah yang dicapai dengan genggaman ringan, mengaktifkan gerakan pada kelajuan pengaturcaraan dikurangkan; dan kedudukan 3, diremas sepenuhnya dalam refleks panik, sekali lagi tidak membenarkan gerakan. Melepaskan atau menggenggam berlebihan kedua-duanya menghentikan robot. Pengeluar menyatakan dengan jelas bahawa peranti pengaktifan ialah kawalan operasi, bukan henti kecemasan, dan bahawa freedrive atau jog aktif hanya pada kedudukan 2.
Logik ini dilaksanakan melalui sesentuh atau input keselamatan dwi saluran pengesan kerosakan, dan pada pendant wayarles keadaan saluran tersebut mesti dihantar dengan kependaman rendah dan integriti tinggi seperti pautan komunikasi keselamatan. Dari sudut kuasa, rantaian input keselamatan menarik arus berterusan yang kecil tetapi tidak boleh dirunding: ia mesti hidup, dengan pembatalan lantunan (debounce) dan dihantar dengan betul pada sebarang keadaan bateri, itulah sebabnya pendant pengaturcaraan tidak boleh direka seperti telefon pengguna yang hanya mati pada sifar peratus.
Henti kecemasan pendant mengikut ISO 13850 dan, menurut IEC 60204-1, mencapai kategori henti yang ditakrifkan; dokumentasi robot kolaboratif menghuraikan menekan E-stop pendant sebagai kategori henti 1 di mana sendi diperintahkan berhenti dan, setelah keadaan pegun terpantau dicapai, kuasa ditanggalkan daripada penggerak dan output alat. Dalam mod pengaturcaraan, kelajuan dihadkan kepada nilai dikurangkan — ISO 10218 mengehadkan jog pada kelajuan perlahan, dilaksanakan secara meluas pada tidak lebih 250 mm/s — untuk memastikan pengendali jarak dekat selamat.
Fungsi ini membentuk keperluan bateri dengan cara tertentu: menekan E-stop atau melepaskan pengaktifan mesti sentiasa berjaya, dan pendant mesti mengekalkan rizab yang mencukupi untuk menghantar arahan henti, menerima pengakuan dan menunjukkan keadaan yang terhasil. Oleh itu, seni bina bateri yang merizabkan rizab keselamatan terjamin di bawah paras «pengendali telah dinyahcas» adalah wajib, bukan pilihan.
Beralih kepada wayarles menyingkirkan kabel tetapi menambah mod kegagalan yang pendant berwayar tidak pernah ada: kehilangan pautan radio. Amalan keselamatan mesin di bawah IEC 60204-1 dan piawai keselamatan robot menghendaki gangguan pautan kawalan wayarles menghasilkan hentian selamat, dengan robot berhenti jika mesej pengaktifan atau arahan yang sah dan tepat masa tidak diterima dalam tetingkap watchdog. Oleh itu pendant dan pengawal bertukar-tukar telegram keselamatan pada kadar tetap, dan mana-mana pihak yang mengisytiharkan pautan hilang memerintahkan keadaan selamat.
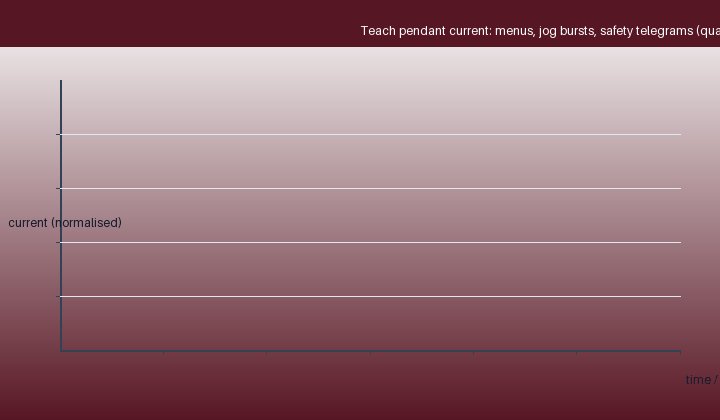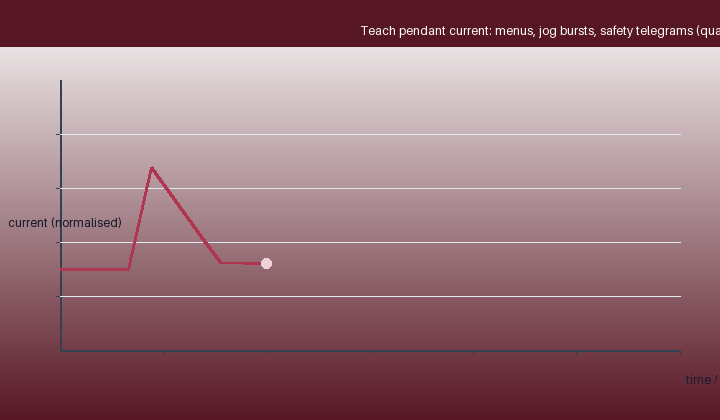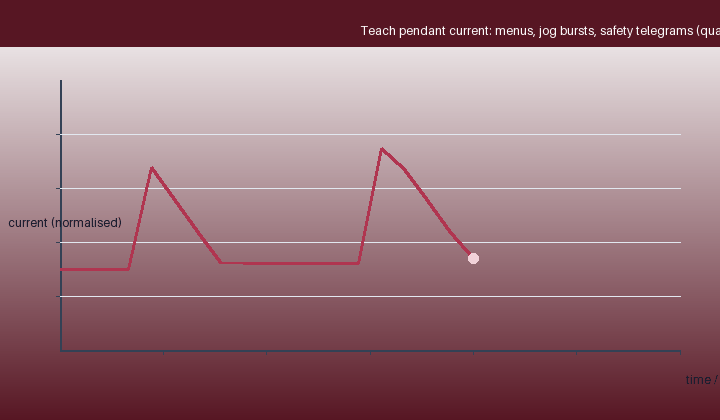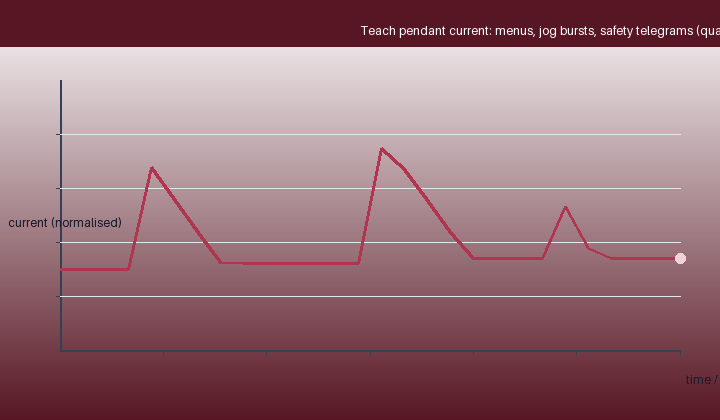
Radio menyumbang beban cirian — fasa terima berterusan dengan puncak hantar berkala yang membawa nilai jog dan keadaan saluran keselamatan — dan bateri mesti menyokong puncak tersebut tanpa kejatuhan voltan (brown-out) yang akan ditafsirkan pengawal sebagai kehilangan pautan. Rajah animasi pertama menjejak arus pendant sepanjang sesi pengaturcaraan, membezakan garis asas paparan dan pemaparan, letusan jog dan telegram keselamatan; yang kedua melapisi fungsi keselamatan yang bateri mesti kekalkan hidup.
Tenaga pendant moden didominasi oleh paparan sentuh besar yang terang dan pemproses grafik yang memaparkan robot dan ruang kerjanya; peredupan lampu latar dan masa tamat skrin ialah tuas tenaga utama. Di belakangnya terletak pemproses aplikasi, radio wayarles, kekunci berlampu latar dan rantaian input keselamatan kuasa rendah tetapi sentiasa hidup. Berbeza dengan tablet, pendant juga memacu maklum balas auditori dan sentuhan dan mesti bangun serta-merta apabila suis pengaktifan digenggam.
Beban adalah secara letusan dan interaktif — tempoh senyap panjang menggunakan menu diselangi oleh sesi jog dengan kecerahan skrin tinggi dan trafik radio berterusan — tetapi ia dibatasi oleh paras tegar: apa pun arus purata, fungsi keselamatan dan watchdog pautan mesti terus berfungsi sehingga ambang bateri rendah yang ditentukan, di bawahnya pendant memberi amaran, meminta penamatan terkawal pengaturcaraan dan akhirnya menghalang gerakan dan bukannya mati di tengah jog.
Analisis menghasilkan spesifikasi bateri yang agak berbeza daripada peranti pengguna: tenaga yang mencukupi untuk syif pengaturcaraan atau penyelenggaraan realistik dengan paparan pada kecerahan kerja; rintangan dalaman rendah untuk puncak radio dan pemproses tanpa gangguan rel kuasa; rizab keselamatan terjamin dan dianggarkan berasingan yang mengekalkan rantaian pengaktifan, henti kecemasan dan telegram pautan hidup cukup lama untuk menghentikan robot dan menyerahkan kawalan dengan bersih; petunjuk keadaan cas yang tepat dan deterministik; dan toleransi suhu industri dan jatuh. Kertas kedua menukar ini kepada reka bentuk pek konkrit dan membandingkan nikel-logam hidrida secara jujur dengan sel ion litium yang digunakan dalam tablet pengguna; yang ketiga memetakan bukti ISO 10218, IEC 60204-1, keselamatan berfungsi, radio dan bateri yang mesti dibawa oleh pendant.
Mereka bentuk bateri pendant sebagai subsistem berkaitan keselamatan — dan bukannya sumber kuasa komoditi — ialah disiplin yang menghalang kegagalan paling berbahaya yang boleh dialami peranti pengaturcaraan wayarles: padam (gelap) di tangan pengendali yang berdiri dalam capaian robot.
Weijiang Power mereka bentuk dan mengeluarkan sel nikel-logam hidrida tertutup dan pek industri yang dipadankan untuk peralatan terpencil, luar grid dan berkaitan keselamatan, dan menyokong rakan kongsi OEM dengan fail prestasi IEC 61951-2, bukti keselamatan IEC 62133-2, pencirian beban denyut, ujian julat suhu luas dan pengesahan bersama pengecas/pek. Beritahu kami kitar tugas anda, arus puncak, julat suhu, sasaran autonomi dan piawaian yang mesti dipenuhi produk anda, dan jurutera kami akan menentukan gabungan sel-dan-pek yang melindungi masa jalan, kebolehpercayaan dan hayat perkhidmatan. Lihat rangkaian di halaman produk.


